低空目标
追踪系统

Linux 视觉端 + STM32 云台 PID 闭环,10 米内 20cm×20cm 目标稳定跟踪。

大创 · 国家级立项结题

核心参与人员 · 国家级大学生创新创业训练计划 · 2024.11 — 2025.04

介绍视频 1 段
Vision
Linux + OpenCV 目标检测与坐标解算
Control
STM32 云台 PID 闭环跟踪
Link
串口双向通信 · 坐标映射协议
Metric
10 m 范围内 20cm × 20cm 目标稳定追踪
Award
国家级大学生创新创业训练计划 · 立项并结题
项目概述

基于 STM32 + Linux 搭建嵌入式目标追踪平台,实现低空小目标(如无人机)实时检测、 数据传输与云台跟踪,满足 10 米范围内 20cm×20cm 目标的稳定追踪需求。 项目获 国家级大学生创新创业训练计划立项并结题。

系统架构

系统分为视觉端与控制端两部分:视觉端运行在 Linux 平台(RK3588 / 树莓派), 通过摄像头采集视频流,使用 OpenCV 进行目标检测与坐标计算,通过串口将目标坐标发送至 STM32; 控制端基于 STM32 接收坐标数据,通过 PID 闭环控制驱动云台(舵机/云台电机)实现目标跟踪。
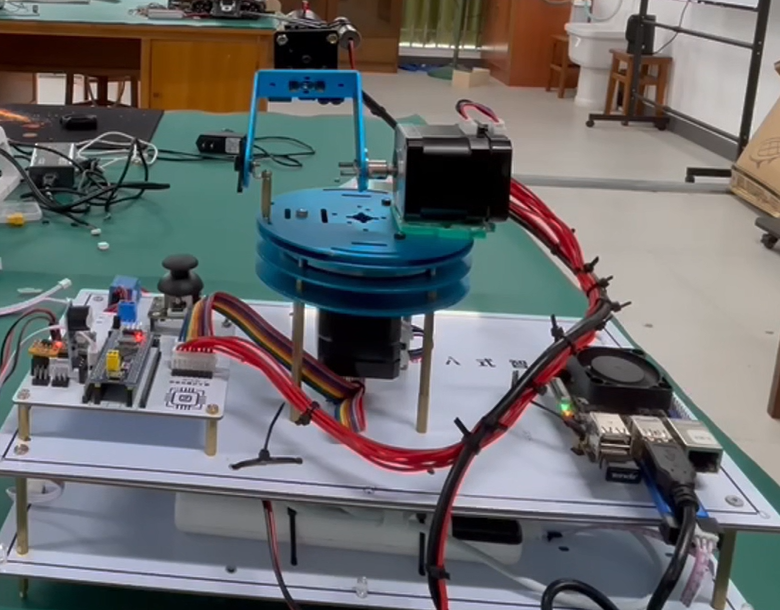
介绍视频(为前期开发版本,非最后版本)
主要工作
  • 负责 Linux 上位视觉端与 STM32 下位控制端双向串口通信协议设计
  • 基于 STM32 编写云台 PID 闭环跟踪控制程序
  • 搭建目标偏移量计算、角度调节、限位保护完整控制逻辑
  • 实现目标居中锁定与实时跟踪功能
  • 解决坐标传输偏移导致的跟踪漂移、短暂丢靶问题
  • 迭代 PID 参数,消除云台抖动、过冲、响应滞后缺陷
技术难点
  • 视觉端与下位机之间的坐标映射与校准
  • 串口通信丢包与坐标偏移的补偿机制
  • 云台 PID 参数的反复调优与收敛
  • 短暂丢靶后的快速重捕获策略
  • 云台机械限位与软件限位的双重保护
项目成果
实现 10 米范围内 20cm×20cm 无人机稳定识别与跟踪, 项目获 国家级大创立项并结题。
技术栈
STM32 Linux OpenCV PID 控制 串口通信 云台控制 目标检测