复杂农田无人机导航辅助
GUI 系统

MATLAB GUI + Lucas-Kanade 光流法 + 卡尔曼滤波的航线纠偏辅助系统。

计算机设计大赛 · 广西区一等奖

核心开发 · 中国大学生计算机设计大赛 · 2024 — 2025

Env
MATLAB GUI 可视化界面
Algo
Lucas-Kanade 光流法 + 卡尔曼滤波
Input
无人机飞行录像逐帧处理 · ROI 区域选取
Output
运动方向 · 导航线偏角 · 轨迹可视化
Award
中国大学生计算机设计大赛 · 广西赛区一等奖
项目概述

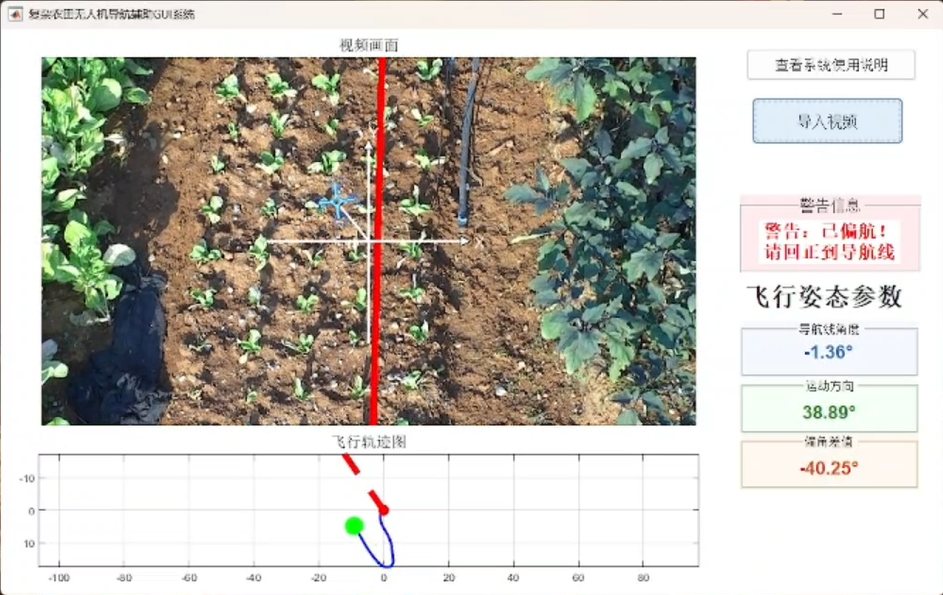
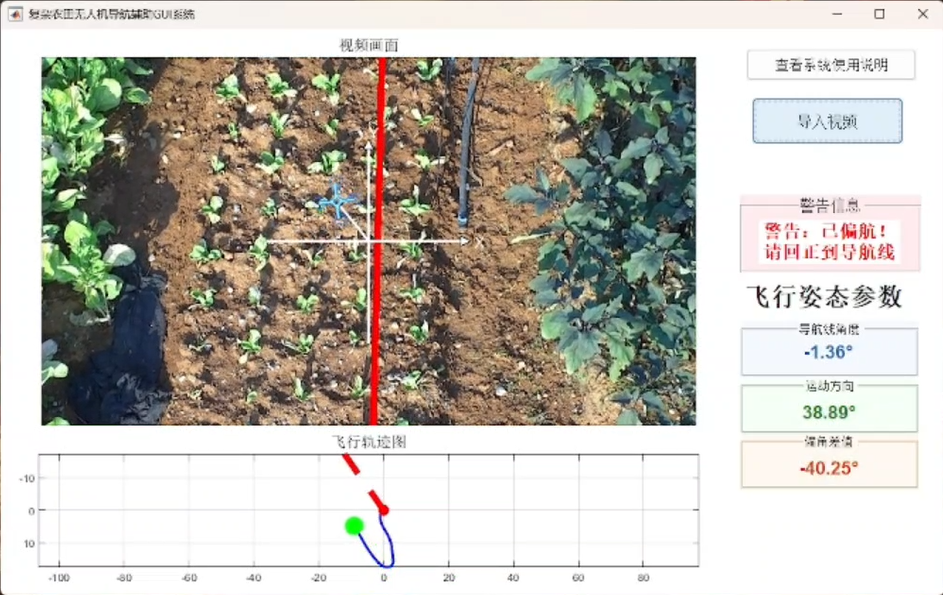
基于 MATLAB 开发无人机农田导航辅助系统 GUI,实现视频导入、光流法运动方向检测、 卡尔曼滤波轨迹平滑、导航线角度计算与飞行姿态实时显示。 系统可自动分析无人机飞行视频,提取运动方向并计算导航线偏角, 辅助飞行员判断飞行轨迹是否偏离航线。
核心功能
  • 视频导入与逐帧处理,支持多种格式飞行录像
  • 基于光流法(Optical Flow LK)提取无人机运动方向
  • 卡尔曼滤波轨迹平滑,抑制光流噪声与抖动
  • 实时计算导航线偏角,辅助航线纠偏
  • 飞行轨迹可视化绘制与姿态参数实时显示
  • 导航线角度、运动方向、偏角差值的分面板展示
技术实现
  • 使用 MATLAB GUI 工具构建可视化界面
  • 基于 Lucas-Kanade 光流法实现帧间运动估计
  • 卡尔曼滤波对运动轨迹进行平滑处理
  • 通过 ROI 区域选取聚焦目标区域分析
  • 导航线角度与运动方向的双面板实时显示
项目成果
系统成功实现对复杂农田环境下无人机飞行轨迹的准确分析, 获 中国大学生计算机设计大赛广西赛区一等奖。
技术栈
MATLAB GUI 光流法 卡尔曼滤波 图像处理 轨迹分析