项目概述
研制面向家庭场景的智能交互服务机器人,采用 STM32 下位机 + RK3588 上位机的双主控架构: 下位机负责传感器采集与电机闭环控制,上位机运行 Linux + ROS2 完成 SLAM 建图、路径规划与语音交互。 样机已实现自主巡检、动态避障、语音交互与手机 APP 远程监控。
系统架构
系统分为上下两层:下位机 STM32 负责传感器数据采集、电机闭环控制与底层运动执行; 上位机 RK3588 运行 Linux + ROS2,负责 SLAM 建图、路径规划、语音交互与远程通信,两者通过 UART 交互。 后端基于 Python HTTP 服务 + SSE 实时推送,前端实时展示机器人状态、环境数据与地图信息。
核心功能
- 激光雷达 SLAM 建图与自主导航(Cartographer)
- 多传感器融合定位(激光雷达 + MPU9250 IMU)
- 动态避障与路径重规划
- 语音交互(离线 / 在线双模式,接入 MiMo 大模型)
- 环境监测(温湿度、气体、PM2.5)
- 手机 APP 远程监控与实时控制
- 自主巡航任务与自动回充
- Web 仪表盘实时展示机器人状态与环境数据
项目展示(为前期开发版本,非最后版本)
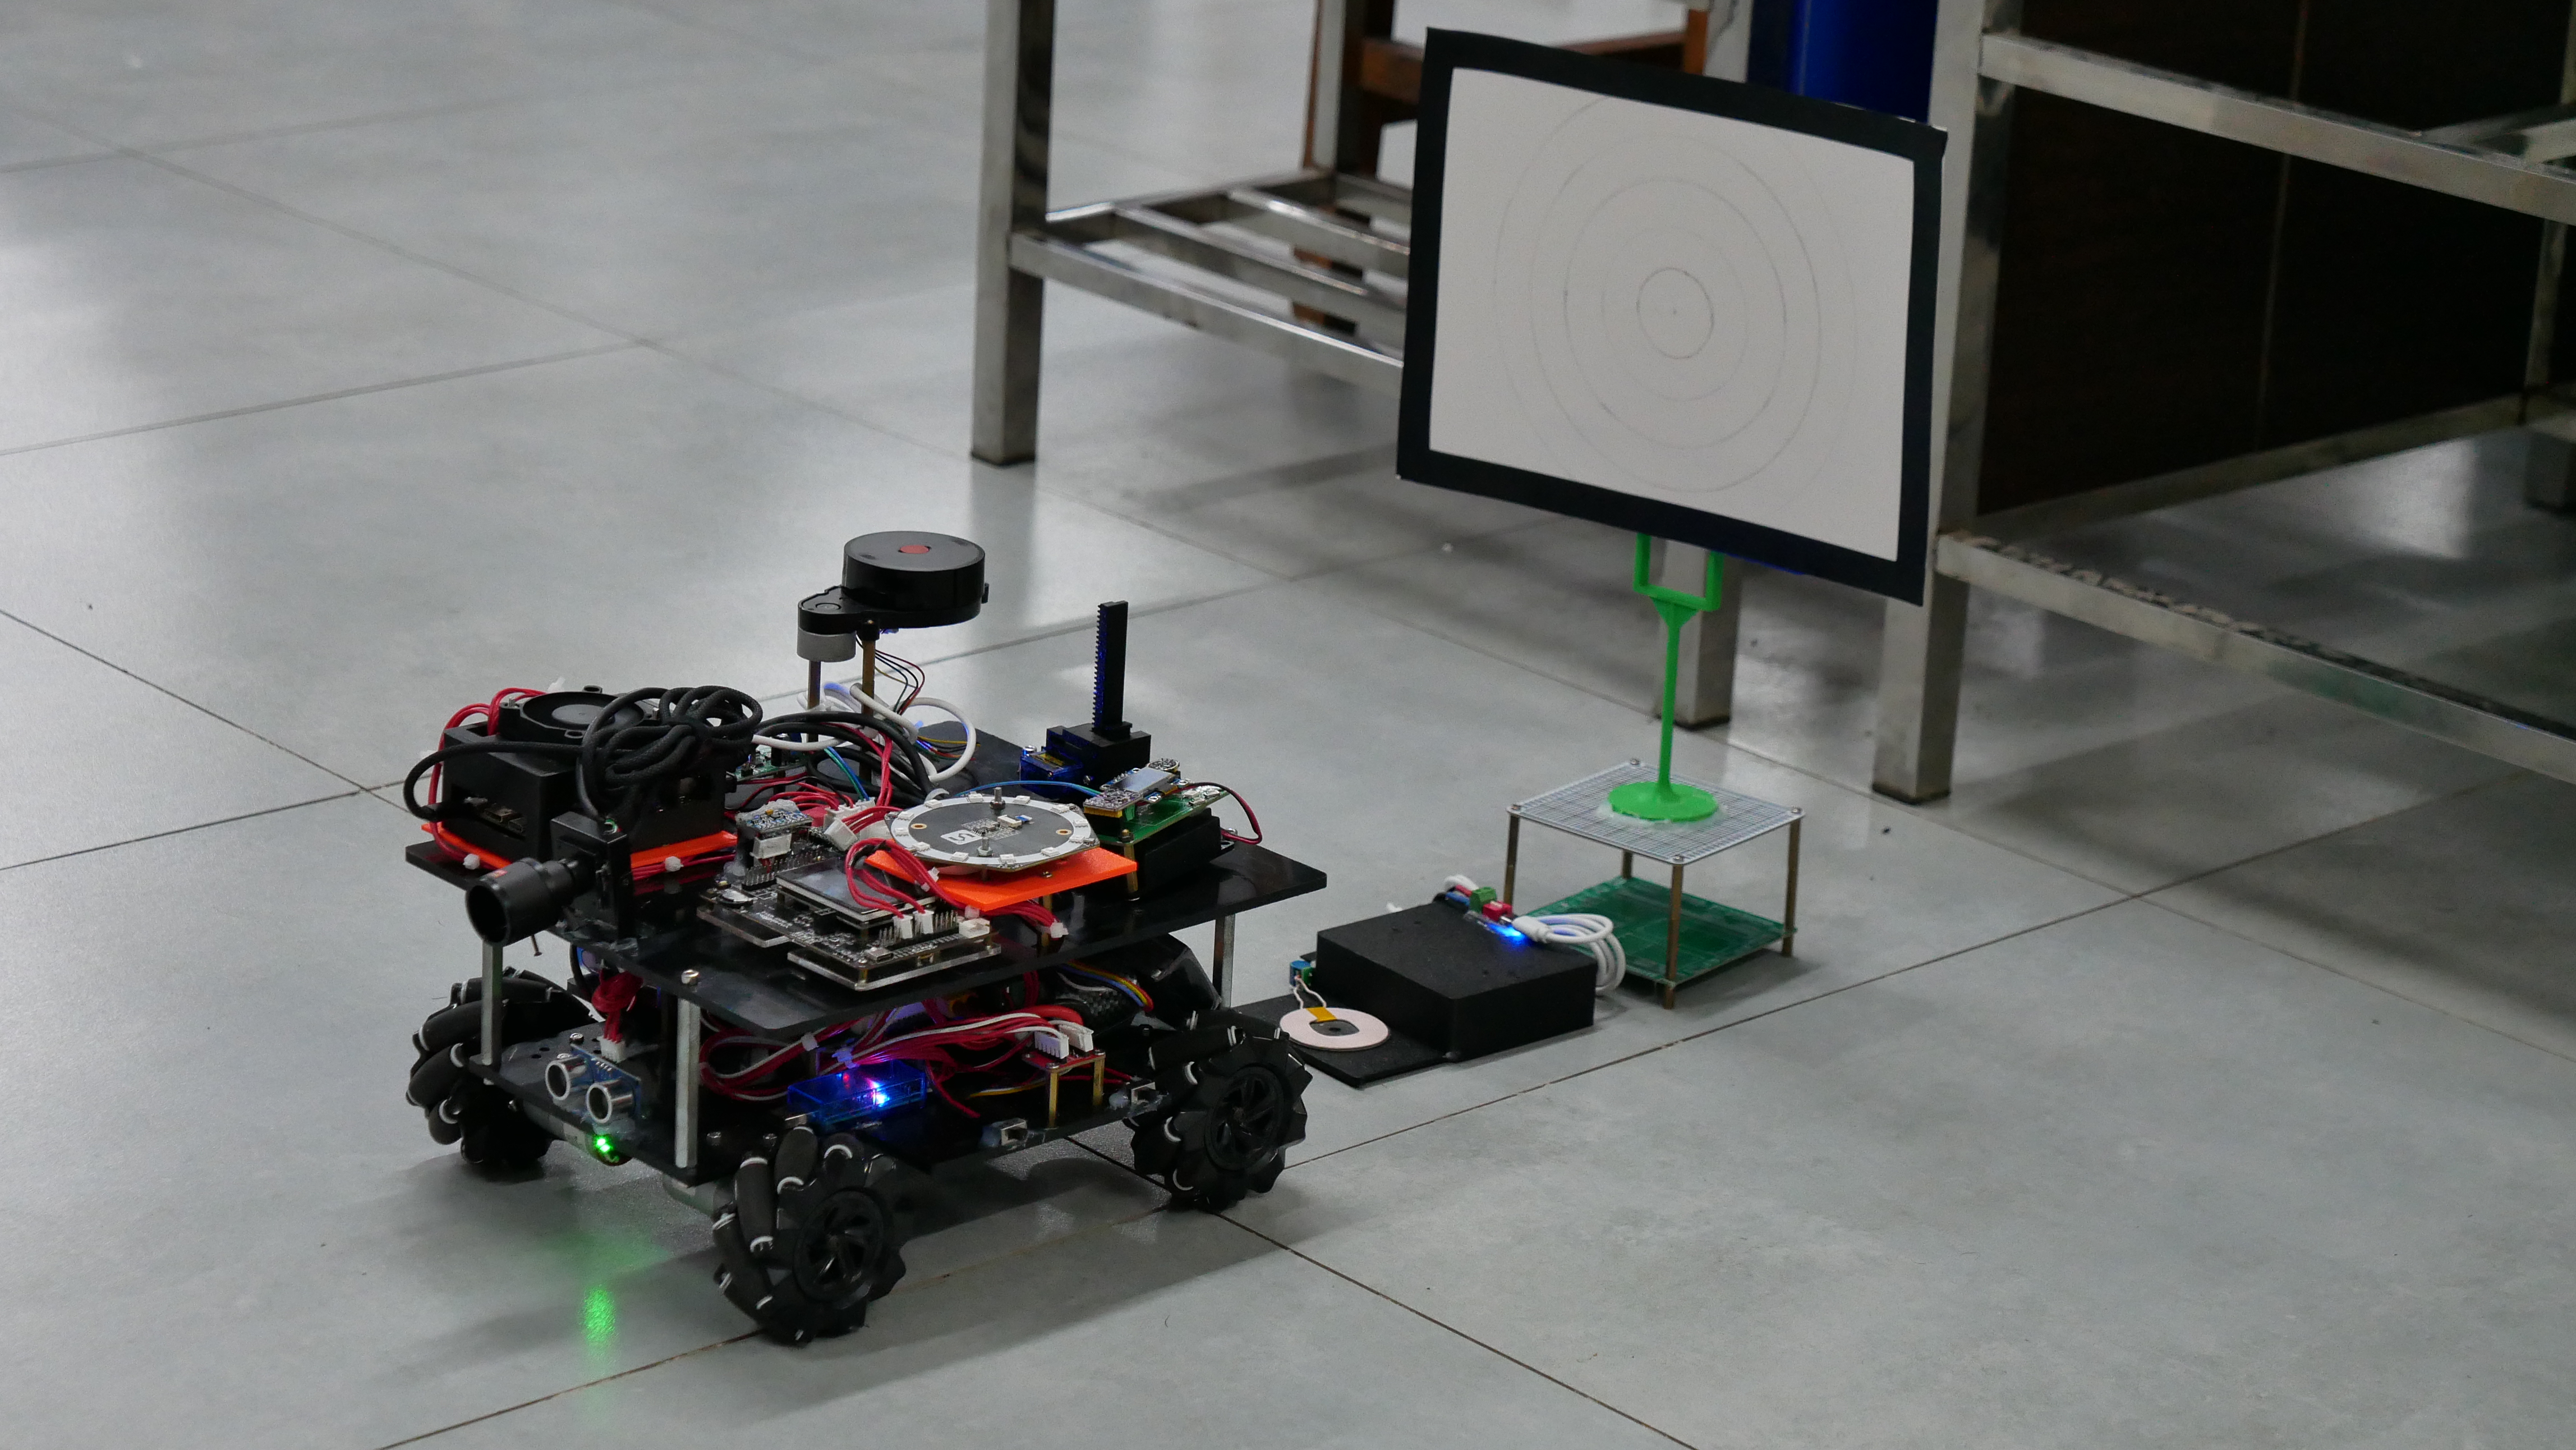
介绍视频(为前期开发版本,非最后版本)
项目成果
研制可运行机器人样机,实现自主巡检、动态避障、语音交互与手机 APP 远程监控,
获 自治区级大学生创新创业训练计划优秀结题。
技术栈